兼容设备开放上架
以开放式货架和模块化转运单元承载兼容仪器,按任务核对尺寸、负载、散热、电气、通信和安全条件,尽量减少逐台定制。开放上架不表示任意设备未经适配即可运行。

Phyraxis LabGrid · 产品方案
Modular Life Science Expansion Platform
面向灵活高通量的多仪器工作流,以开放式模块化货架、视觉对位和转运单元连接兼容设备。共用 Phyraxis Runtime,在批准的工作包络内重组流程;Bench、Tower、Mobile 为规划形态。
可重构实验平台:兼容设备上架、视觉对位、按需扩展
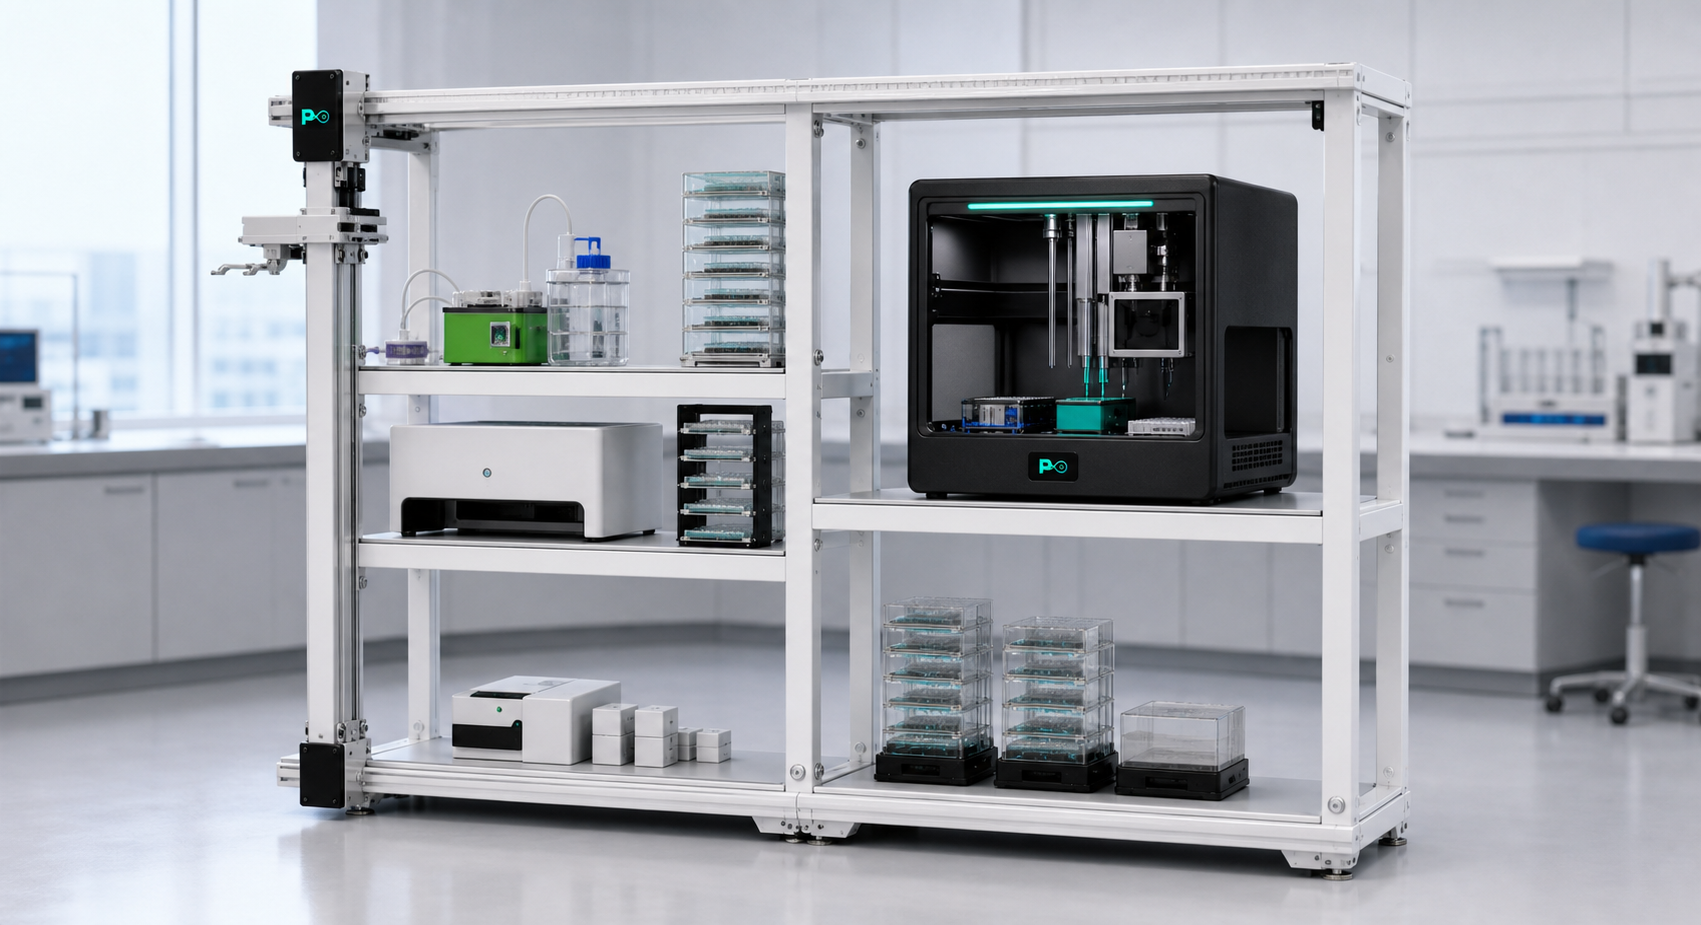
本页说明模块化平台的功能和工程配置范围,不构成对通用载荷、轴精度、整线通量、运输认证或现场验收完成的声明。具体结构、载具、板巢、路径、独立安全功能及清洁条件以项目配置和最终安装状态下的验证记录确认;安全替代物测试不替代湿实验。
技术规格 / TECHNICAL SELECTION
面向科研采购、实验室建设与集成选型。下表基于既有工程参数文档整理,属于研发设计与配置参考;所有数值均非当前已验证的产品保证值。保证值须在型号、工况、合同和 FAT / SAT 验收协议中单独确认。
| 参数项 | 设计与配置参考 | 适用口径 |
|---|---|---|
| 模块化货架 / Rack Cell | 可拼接货架、可拆换设备托盘、可调层位;设备移位后重新标定。 | 设计范围 |
| 单层承载 | 静态 ≥40 kg、动态 ≥20 kg 为早期 Rack Cell 工程目标;需进行满载、偏载与结构验证。 | 工程目标,非保证值 |
| 单元外形与层距 | 早期 Rack Cell 参考:宽 1,200–1,500 mm、深 750–900 mm、高 2,100–2,400 mm;层距 50 或 100 mm 可调。 | 参考设计;按现场冻结 |
| 轨道与运动安全 | 原点、软/硬限位、失电抱闸或安全保持、维护手动释放;按侧置执行机构与货架坐标链配置。 | 配置与安全验证项 |
| 物流载荷与行程 | 物流有效载荷 ≥3 kg 为工程目标;早期三轴方案参考 X 800–1,200 mm、Y 500–800 mm、Z 400–800 mm。位置、速度、错误状态可读列入接口验证。 | 工程目标;工具重量计入载荷 |
| 物流重复定位 | 物流重复定位误差目标:±0.3 mm;须注明载荷、姿态、速度、测量方法与工况。不是定量移液精度。 | 工程目标,待任务验证 |
| 工具快换与抓取检测 | 4 个工具位、扩展至 8 位为规划配置;机械锁止、工具 ID,以及夹持电流、力觉或视觉检测。 | 规划 / 选配 |
| SBS / ANSI SLAS 板与载具 | 面向微孔板、管架、吸头盒与耗材盒适配;实际尺寸、公差、板巢与抓取包络逐项确认。 | 兼容性按载具验证 |
| RGB-D 视觉与条码 | 顶视 / 末端 RGB-D、基准标记、板位和设备识别、1D/2D 条码;置信度不足进入人工复核。 | 按传感器与任务配置 |
| 液体处理工作站集成 | 接入原生液体处理模块;分段体积、吸头存在、液面 / 压力或等效检测、程序版本和结果日志由相应模块验证。 | 独立工艺验证,不由物流精度代替 |
| 设备与耗材模块 | 可评估 qPCR、核酸提取、磁珠纯化、离心、封膜 / 脱膜、读板、冷藏、板堆栈与废弃物模块。 | 候选接入范围,逐型号适配 |
| 电源与通信 | 220–240 VAC(含 230 VAC)、24 VDC、千兆 Ethernet;USB、串口 / IO;气路、真空、排液按设备选配。电源、网络、气路须可维护并有明确标识。 | 按设备清单核算 |
| 安全与环境 | 双急停、门禁 / 安全扫描、碰撞 / 过载检测;15–30 ℃、20–80% RH 无凝露为常规目标环境。噪声与热负荷须按配置实测。 | 风险评估与现场测试后冻结 |
| 维护与交付资料 | 可拆面板、正面 / 侧面维护;普通维护无需拆除相邻设备、易损件 MTTR ≤2 h 为设计目标。交付范围含图纸、接口清单、标定、培训与维护资料。 | 维护目标与交付范围需合同确认 |
参考基线:产品参数说明 v0.2(2026-08-09)与系统技术参数;网页整理:2026-11-02。Praxon 对应早期文档中的具身机器人产品线。参考型号与数值不代表全部现行配置,具体方案以双方冻结清单为准。
获取项目适配矩阵与选型建议 →功能与接口范围
围绕批准的任务、设备、载具和站点条件确定实现与验证范围。
以开放式货架和模块化转运单元承载兼容仪器,按任务核对尺寸、负载、散热、电气、通信和安全条件,尽量减少逐台定制。开放上架不表示任意设备未经适配即可运行。
以视觉识别与工位标定支持兼容范围内的重新对位,在 Runtime 中编排工作流与资源。调整布局或扩展模块后,仍需重新核验位置、路径与安全条件,再按批准版本放行。
逐载具核对满载质量、重心、抓取界面及批准路径的最不利姿态;将身份、抓取释放、在位与占用确认纳入交接,落位条件以实际仪器板巢公差核验。
安装方案校核质量、重心、固定点、动静载荷、功率散热和全运动包络,为开门、检修、疏散及异常人工接管保留空间;标称轴行程不能替代实际站点可达性。
以起点许可释放、终点可接收至身份和在位确认作为转运周期边界,在真实载具、实际门动作和安全速度下测量路径用时;与完整批次排程比较,不以空载轴速代替节拍。
安全方案覆盖独立硬件控制、实体急停、必要限位和门或占位互锁,以及失电防坠与持板。软件或网络故障不应解除保护;未知抓取、门异常、碰撞风险或断联时停止,复位或供电恢复后不自动启动,不自动重复未证实完成的转运动作。
运输前按设计锁止;驻稳、调平及运输后检查合格后再解锁。工位示教、标定记录、误差检查与布局版本共同构成放行条件,标定过期或版本不符时阻断相关动作。
载具接触及邻近部件按批准清洁材料相容性配置,兼顾可清洁、可更换和目视检查,以及润滑、颗粒与残留隔离。载具和夹具跨区移动需授权,外观封闭或紫外灯不等于生物安全防护。
面向系统集成与工程交付
与科研实验室、仪器及系统集成伙伴共同确认边界,按项目形成可核验的交付范围。
不替代。平台聚焦仪器承载、局部控制、载具转运和站点安全;Runtime负责顶层任务与资源协调,如配置机器人,由其按明确动作接口参与。方案需明确自动交接边界,不能借用未纳入范围的执行单元补齐缺口。
新增或调整工位需要核对安装、负载、散热、板巢和载具接口、动态包络及安全条件,并完成布局更新、复标、路径和节拍验证。模块化并不等于未经核验的即插即用。
以最终安装状态下的独立安全链、实际载具与逐路径测试记录确认,并分别记录正常循环、故障注入和运输后复标。轴速、标称精度、连接成功或软件仿真不能替代实际交接与阶段验收证据。
经批准的自动化路线可止于合格文库的测序人工交接位。测序上机准备、装载、启动及数据导出由授权人员依SOP完成并记录,不默认宣称测序全流程自动化。若需扩展自动化范围,须另行确认合法设备接口,完成安全评估、批准及相应验证。
Phyraxis AI
欢迎提供目标工作流、设备与载具清单、站点约束及预期交付范围。请勿通过公开渠道发送敏感样本或未获授权的数据。
直接联系 / Direct contact