以批准任务定义动作
将闭合孔板、管架等载具取放、设备门或抽屉交互、物料转运与辅助接管拆解为明确动作集;以可检验的任务接口定义范围,而非仅以“具身智能”名称描述能力。

Phyraxis Praxon · 产品方案
Embodied Laboratory Execution Robot
面向灵活中低通量与跨工位操作,连接现有实验台、仪器和 LabGrid。围绕取放、上下料、扫码、补料、设备门与按键交互配置任务,由 Phyraxis Runtime 组织步骤、状态与执行证据。
面向灵活中低通量场景,连接既有仪器与跨设备操作
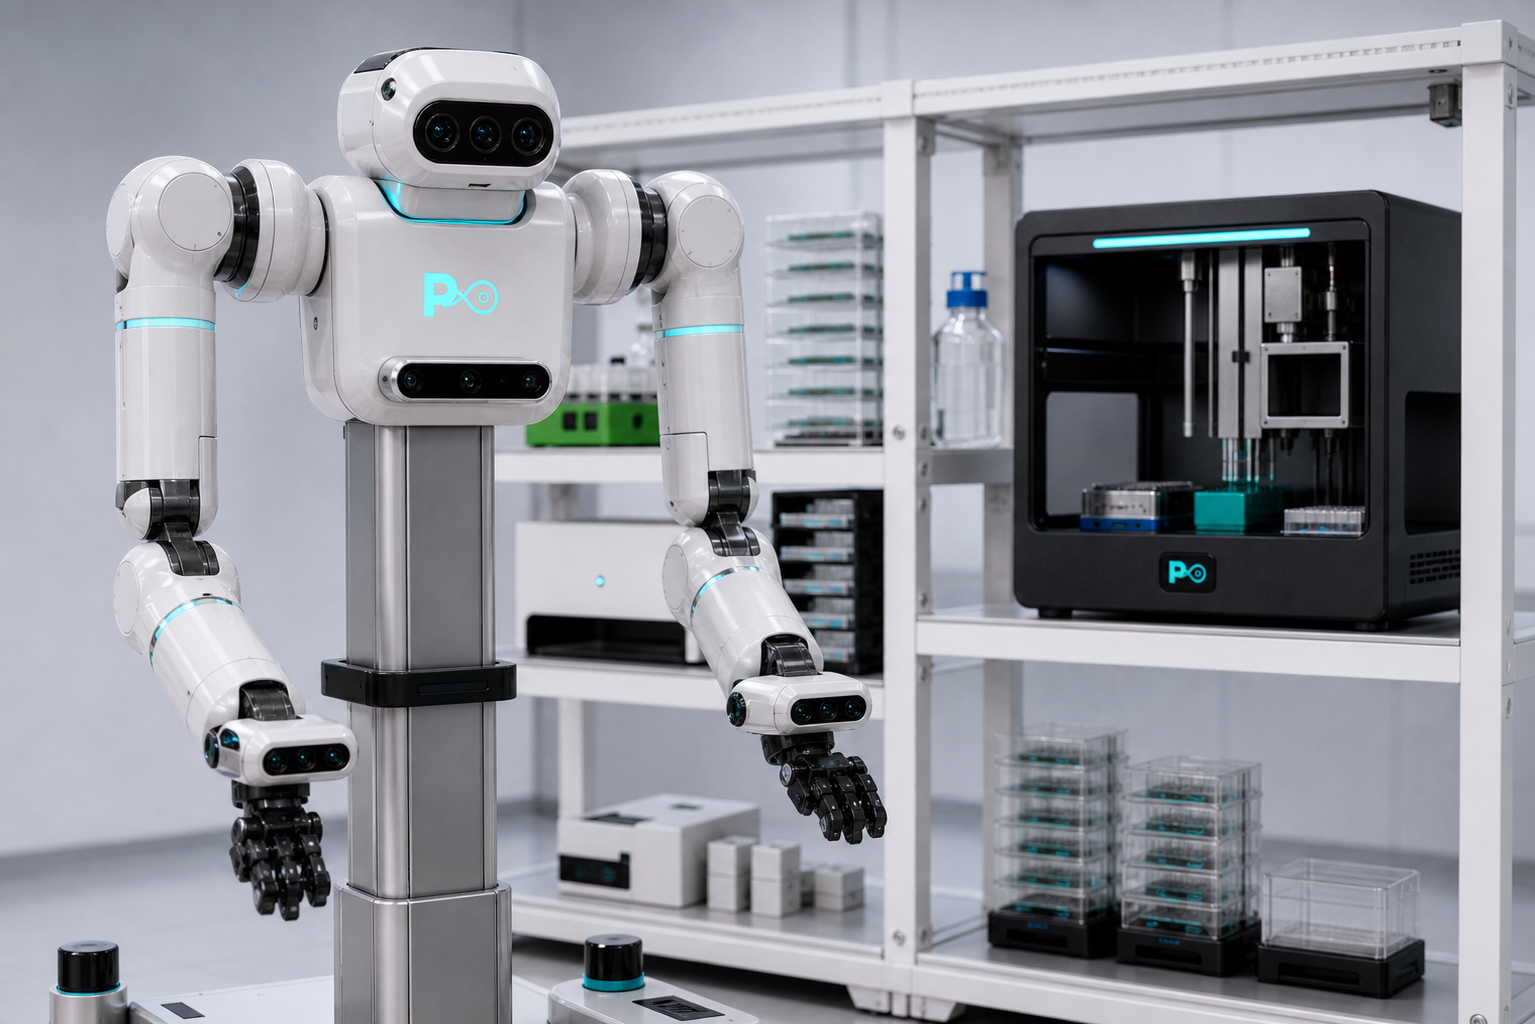
本页为任务与工程配置说明,不声明机器人已具备任意物料、任意仪器或任意场地的通用操作能力,也不声明既有整机认证或客户验收。具体机构、负载、可达范围、安全功能和动作成功情况须以选定配置、现场条件及获批协议下的验证记录确认。
现场展示与研发
以下为公司提供的现场演示片段。机器人本体演示不等于 Praxon 完整产品配置、Runtime 整系统验证或客户验收。
查看方案交流与公司内部测试影像 →技术规格 / TECHNICAL SELECTION
面向科研采购、实验室建设与集成选型。下表基于既有工程参数文档整理,属于研发设计与配置参考;所有数值均非当前已验证的产品保证值。保证值须在型号、工况、合同和 FAT / SAT 验收协议中单独确认。
| 参数项 | 设计与配置参考 | 适用口径 |
|---|---|---|
| 实验室具身操作任务 | 跨工位物流、取放、上下料、扫码、补料、设备门 / 抽屉 / 按键交互与人工接管。 | 逐任务验证与放行 |
| 移动与双臂结构 | 移动底盘、中央伸缩立柱、双臂及末端工具;可按工位与任务评估单臂、双臂或对接配置。 | 按选定本体与方案配置 |
| 底盘与整机包络 | 早期方案参考:宽 550–750 mm、长 650–900 mm、高 1,200–1,600 mm(机械臂收纳状态)。 | 参考范围,不是定型整机尺寸 |
| 机械臂负载与工作半径 | 单臂负载 3–5 kg、工作半径 700–1,000 mm;双臂 / 增强方案 700–1,200 mm 为选型目标。 | 工程目标;末端自重计入负载 |
| 导航与对接精度 | 普通导航误差目标:±20 mm,对接误差目标:±5 mm;按地图、地面、标记、载荷和工位条件验证。 | 工程目标,非现场实测保证 |
| 末端重复性 | 目标范围 ±0.5–1.0 mm;抓取、插入和工具中心点 TCP 按任务标定与测试。 | 工程目标;不等于移液精度 |
| 移动速度与区域限速 | 0.8–1.2 m/s 为早期可配置最高速度目标;人员共域区必须采用风险评估确定的低速、保护距离和制动条件。 | 工程目标,不是现场运行许可 |
| 托盘载荷与续航 | 托盘总载荷 20–50 kg、连续任务 4–8 h 为工程目标;取决于本体、重心、载荷、导航与电池配置。 | 工程目标,按测试工况确认 |
| 工具快换与力觉 | 机械锁止、工具 ID、4–8 工具位;腕部六维力或等效电流 / 柔顺检测;针对实际耗材配置工具。 | 规划 / 选配 |
| 深度视觉与物料识别 | 前向 / 腕部 RGB-D、LiDAR 或等效覆盖感知、1D/2D 条码、OCR 与设备状态识别。 | 逐场景评估遮挡与识别可靠性 |
| 三相机与灵巧手目标配置 | 胸部 1× RealSense D435if、腕部 2× D405C、末端 2× Linker Hand O6 为目标集成方案。 | 目标配置;采购批次、兼容与标定待确认 |
| SDK 与设备接入 | 评估 SDK / ROS 2 / REST 或 gRPC;任务下发、关节 / 末端位置、速度、电流、错误状态、故障码、人工接管与安全停止接口逐项定义。 | 接口以授权和适配矩阵为准 |
| 边缘计算与日志 | Jetson Orin NX / AGX 或等效平台按模型选型;Wi-Fi 6 / Ethernet;本地日志、关键帧、NTP / PTP 或等效时间同步。 | 配置参考,不预设算力保证 |
| 安全、回充与运行环境 | 独立急停、障碍 / 接触检测、失电安全、人工复位;自动回充或换电按本体适配。常规环境目标 15–30 ℃、20–80% RH 无凝露。 | 现场风险评估与验证项 |
| 与 LabGrid 的受控交接 | 区域与任务租约、交接身份、工具状态、坐标链、门禁握手、样本 custody 与异常人工复核。 | 联合安全域需独立验证 |
参考基线:产品参数说明 v0.2(2026-08-09)与系统技术参数;网页整理:2026-11-02。Praxon 对应早期文档中的具身机器人产品线。参考型号与数值不代表全部现行配置,具体方案以双方冻结清单为准。
获取项目适配矩阵与选型建议 →功能与接口范围
围绕批准的任务、设备、载具和站点条件确定实现与验证范围。
将闭合孔板、管架等载具取放、设备门或抽屉交互、物料转运与辅助接管拆解为明确动作集;以可检验的任务接口定义范围,而非仅以“具身智能”名称描述能力。
依据可达、承载、抓握、空间与运输固定条件,评估固定或移动基座、单臂或双臂等构型。具体形态属于项目配置,不以某一种外观代表通用能力。
围绕载具、设备门把、抽屉、板架及工作位建立适配表,结合实际任务明确末端工具和抓握界面;可达与承载边界需在最终配置下核验。
将载具身份、取放完成、门或抽屉状态及与平台、仪器的交接纳入逐步验证。上下游未就绪或完成状态不明时,不用人工补位或演示视频代替完成证据。
任务方案需明确操作权限、现场停止路径和异常人工接管责任。未经风险评估和相应批准,不把开放高风险样本、化学品操作或带电检修列为可执行任务。
重新部署前核对新空间、供电、安全接口、工位标定和人工授权;运输锁止与运输后复标结果纳入放行条件。更换位置不等于已获得新任务的执行批准。
验证记录覆盖每步起止、成功与失败、人工介入及软件和标定版本;工程交付范围明确合法控制接口、故障日志、配置标定备份以及维护培训资料。
面向系统集成与工程交付
与科研实验室、仪器及系统集成伙伴共同确认边界,按项目形成可核验的交付范围。
不限定单一构型。固定或移动基座、单臂或双臂应按任务、空间、载具和安全条件选择;不同配置不能直接共享未经验证的性能结论。
不能仅凭能够移动或已连接设备就直接执行。重新部署须确认空间、供电、安全接口、工位标定、任务边界和人工授权;运输或布局变更后还需完成适用复标与放行。
未经风险评估和适用安全条件批准,不得将开放高风险样本、化学品或带电检修作为可执行任务。闭合载具交接也仍需身份、工位、权限与停止条件核对。
Phyraxis AI
欢迎提供目标工作流、设备与载具清单、站点约束及预期交付范围。请勿通过公开渠道发送敏感样本或未获授权的数据。
直接联系 / Direct contact